Enigma
Un dron con bigotes artificiales logra orientarse mediante el tacto, incluso en la oscuridad
Inspirados en los bigotes de las ratas, científicos desarrollaron un pequeño dron capaz de detectar obstáculos, seguir paredes y explorar espacios cerrados mediante el tacto, incluso cuando no puede ver.
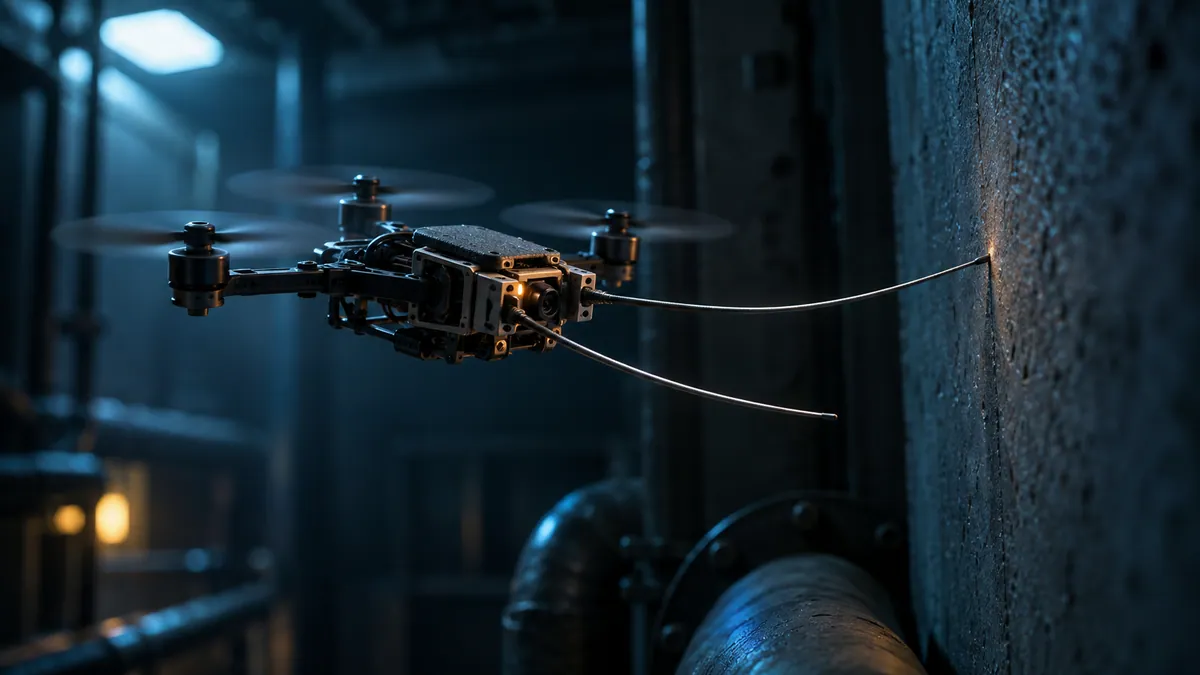
¿Cómo podría un dron desplazarse por una habitación completamente oscura sin depender de una cámara para detectar obstáculos? Un equipo de científicos ha encontrado una solución inspirada en uno de los sistemas sensoriales más interesantes de la naturaleza: los bigotes de los animales. Gracias a unos filamentos artificiales capaces de detectar el contacto con diferentes superficies, un pequeño robot volador puede explorar su entorno y modificar su trayectoria sin necesidad de identificar visualmente los objetos que encuentra.
El dispositivo fue desarrollado por investigadores de la Universidad Tecnológica de Delft, en los Países Bajos, y presentado en un estudio publicado en la revista Nature Communications. Durante los experimentos, el dron consiguió esquivar obstáculos, seguir paredes e investigar espacios cerrados mediante sensores táctiles. Esta tecnología podría abrir nuevas posibilidades para la exploración robótica en lugares donde las cámaras y otros sistemas convencionales presentan dificultades.
La naturaleza tiene una solución para moverse sin ver
Las ratas, los ratones y otros animales utilizan sus bigotes para explorar espacios reducidos y desplazarse cuando la iluminación es insuficiente. Estos filamentos, conocidos como vibrisas, son estructuras sensoriales especializadas que les permiten detectar el contacto con objetos y obtener información sobre su entorno.
Cuando una vibrisa toca una superficie, su movimiento transmite fuerzas hacia estructuras sensoriales situadas en su base. Esta información ayuda al animal a reconocer obstáculos, seguir contornos y orientarse en lugares donde la visión resulta limitada.
Los investigadores decidieron trasladar este principio a un pequeño robot volador.
La idea consiste en permitir que el dron explore su entorno mediante contactos suaves y controlados, en lugar de depender exclusivamente de cámaras o sensores ópticos para reconocer los objetos que encuentra.
Esto plantea un desafío importante: a diferencia de un robot terrestre, un dron debe mantenerse estable mientras vuela. Incluso una fuerza relativamente pequeña ejercida por un obstáculo podría alterar su trayectoria.
Un pequeño dron equipado con bigotes artificiales
Para desarrollar el dispositivo, los investigadores utilizaron un prototipo del dron Crazyflie Brushless, al que incorporaron dos bigotes artificiales orientados hacia adelante.
Cada bigote consiste en un filamento flexible de nitinol, una aleación metálica de níquel y titanio, con un diámetro de 0,4 milímetros y una longitud de 20 centímetros.
En su base se encuentran tres pequeños sensores barométricos. Aunque normalmente estos dispositivos se utilizan para medir la presión del aire, en este sistema registran las variaciones de presión producidas cuando el filamento se dobla al entrar en contacto con un objeto.
Las señales permiten estimar dónde se produce el contacto y calcular la distancia entre el dron y la superficie detectada.
El conjunto sensorial tiene una masa de apenas 3,2 gramos, mientras que la plataforma experimental completa, equipada para las pruebas, pesa aproximadamente 44,1 gramos.
Los investigadores también estudiaron la orientación de los filamentos para reducir las fuerzas que podrían desestabilizar al aparato durante el contacto con una pared.
¿Cómo sabe el dron que ha encontrado un obstáculo?
El funcionamiento del dispositivo va más allá de detectar si algo ha tocado sus bigotes.
Cuando uno de los filamentos se flexiona, los sensores generan señales que un algoritmo interpreta para estimar la posición del obstáculo. De esta manera, el dron puede adaptar sus movimientos según la información táctil que recibe.
Sin embargo, las vibraciones del vuelo, los cambios de temperatura y las oscilaciones posteriores al contacto pueden producir errores en las mediciones.
Para resolver este problema, los científicos desarrollaron un sistema de procesamiento que reduce las perturbaciones de las señales y permite obtener estimaciones de distancia con precisión milimétrica bajo las condiciones experimentales estudiadas.
El procesamiento se realiza directamente a bordo del dron mediante un microcontrolador con 192 KB de memoria RAM. Los algoritmos desarrollados por el equipo utilizan aproximadamente 34 KB de esa memoria.
Esto permite que el robot tome decisiones de navegación en tiempo real sin depender de un ordenador externo para interpretar las señales táctiles.
Atravesar una habitación sin detectar visualmente las paredes
Para comprobar el funcionamiento de los bigotes artificiales, los investigadores realizaron diferentes pruebas experimentales.
En una de ellas, el dron debía desplazarse por un entorno desconocido que contenía tres paredes transparentes de acrílico. Estas superficies representan un desafío para determinados sensores ópticos, que pueden presentar dificultades para reconocer materiales transparentes.
Durante el vuelo, el dron avanzaba hasta detectar un obstáculo mediante sus bigotes. Entonces modificaba su movimiento para seguir la superficie y continuar hacia su destino.
El equipo realizó cinco vuelos independientes en esta configuración. En todos ellos, el robot consiguió evitar los obstáculos y alcanzar el objetivo establecido.
Los investigadores también demostraron que el dispositivo podía seguir superficies en completa oscuridad utilizando la información obtenida mediante el contacto.
Es importante precisar que el sistema utilizó sensores adicionales para estimar su propio movimiento y mantener la estabilidad del vuelo en determinadas pruebas. La innovación consiste en emplear el tacto como principal fuente de información sobre los obstáculos y el entorno, no en eliminar necesariamente todos los demás sensores del aparato.
Un robot que puede construir mapas mediante el tacto
El equipo también investigó si el dron podía utilizar sus bigotes para explorar un espacio desconocido y construir una representación de su entorno.
Para ello, desarrollaron un sistema que combina el seguimiento de paredes con un algoritmo que identifica las regiones todavía desconocidas y selecciona nuevas direcciones de exploración.
En una serie de diez simulaciones realizadas en habitaciones con diferentes orientaciones, el dron consiguió localizar la salida en nueve ocasiones dentro de un límite de cinco minutos.
Posteriormente, los investigadores construyeron una habitación experimental de dos metros por dos metros, con paredes de vidrio y una salida de 80 centímetros de ancho.
El robot consiguió explorar el espacio, elaborar una representación aproximada de sus límites e identificar la salida mediante las señales táctiles.
Estas pruebas muestran que los bigotes artificiales pueden proporcionar información útil no solamente para evitar choques, sino también para reconocer la distribución de un entorno desconocido.
¿Podrían utilizarse estos drones en operaciones de rescate?
La navegación mediante el tacto podría resultar útil en situaciones donde las cámaras y otros sensores encuentran obstáculos para funcionar correctamente.
Entre las aplicaciones que los investigadores consideran posibles se encuentran la inspección de estructuras industriales, la exploración de espacios confinados y las operaciones de búsqueda y rescate en entornos con visibilidad reducida.
No obstante, el sistema todavía es un prototipo experimental.
Los científicos reconocen que las mediciones táctiles pueden acumular errores durante contactos prolongados. Además, las diferencias de fabricación entre los sensores dificultan utilizar exactamente la misma calibración en todos los dispositivos.
Actualmente, obtener el funcionamiento más preciso requiere una breve recalibración individual de los sensores.
También será necesario comprobar cómo se comporta el sistema en ambientes reales más complejos, con corrientes de aire, obstáculos irregulares y condiciones cambiantes.
Por ello, los resultados no significan que el dron ya esté preparado para participar de forma autónoma en operaciones reales de rescate.
Cuando volar también significa sentir
El desarrollo de este dispositivo demuestra que la navegación robótica no tiene por qué depender exclusivamente de la visión. Unos filamentos ligeros, combinados con sensores y algoritmos de procesamiento, pueden proporcionar información suficiente para que un pequeño dron reconozca obstáculos y explore determinados espacios.
El estudio también muestra cómo las soluciones que utilizan los animales para relacionarse con su entorno pueden inspirar nuevas capacidades tecnológicas.
Aunque todavía quedan desafíos antes de trasladar este sistema a aplicaciones prácticas, los investigadores han demostrado que un robot volador puede utilizar el contacto como una herramienta activa de exploración.
En un futuro, pequeños drones capaces de sentir las superficies que los rodean podrían complementar a los robots equipados con cámaras y ayudar a investigar lugares donde ver no siempre es suficiente.